ATLAS Ouvrir dans l'atlas →

ExerciceMaths expertes, chapitre 6 — Applications des matrices · Exercices d'approfondissement

Exercice 20 Rotation de centre quelconque

ProblèmeCalcul

Le cours ne donne l'écriture matricielle que des rotations de centre OO. On considère ici le point Ω(1;2)\Omega(1;2) et la rotation rr de centre Ω\Omega et d'angle π2\dfrac{\pi}{2} : le point M′M' est l'image de MM par rr lorsque le vecteur ΩM′→\overrightarrow{\Omega M'} s'obtient en faisant tourner le vecteur ΩM→\overrightarrow{\Omega M} d'un angle π2\dfrac{\pi}{2}. On admet que cela se traduit par : (x′−1y′−2)=R(x−1y−2),ouˋR=(0−110).\begin{pmatrix} x'-1 \\ y'-2 \end{pmatrix}=R\begin{pmatrix} x-1 \\ y-2 \end{pmatrix}, \qquad \text{où} \qquad R=\begin{pmatrix} 0 & -1 \\ 1 & 0 \end{pmatrix}.

1. Exprimer x′x' et y′y' en fonction de xx et yy. Écrire cette relation sous la forme (x′y′)=R(xy)+(αβ)\begin{pmatrix} x' \\ y' \end{pmatrix}=R\begin{pmatrix} x \\ y \end{pmatrix}+\begin{pmatrix} \alpha \\ \beta \end{pmatrix} : la rotation rr est la composée d'une rotation de centre OO et d'une translation.

2. Calculer les coordonnées de l'image A′A' du point A(4;2)A(4;2), et vérifier que ΩA=ΩA′\Omega A=\Omega A'.

3. Montrer que Ω\Omega est le seul point du plan qui est sa propre image par rr. On écrira un système et on utilisera la Proposition 1.

4. Calculer R4R^{4}. Que donne la rotation rr appliquée quatre fois de suite ?

Corrigé

1. Le produit donne x′−1=−(y−2)x'-1=-(y-2) et y′−2=x−1y'-2=x-1, soit : {x′=−y+3y′=x+1c’est-aˋ-dire(x′y′)=(0−110)(xy)+(31)\boxed{\left\{\begin{array}{l} x'=-y+3 \\ y'=x+1 \end{array}\right.} \qquad \text{c'est-à-dire} \qquad \begin{pmatrix} x' \\ y' \end{pmatrix}=\begin{pmatrix} 0 & -1 \\ 1 & 0 \end{pmatrix}\begin{pmatrix} x \\ y \end{pmatrix}+\begin{pmatrix} 3 \\ 1 \end{pmatrix} La rotation rr s'obtient en appliquant la rotation de centre OO et d'angle π2\frac{\pi}{2}, puis la translation de vecteur w→(31)\overrightarrow{w}\begin{pmatrix} 3 \\ 1 \end{pmatrix}. Contrairement aux rotations de centre OO, elle ne s'écrit pas avec une seule multiplication matricielle.

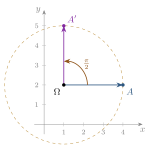
2. x′=−2+3=1x'=-2+3=1 et y′=4+1=5y'=4+1=5, d'où A′(1 ;5)\boxed{A'(1\,;5)}. On vérifie que ΩA=32+02=3\Omega A=\sqrt{3^{2}+0^{2}}=3 et ΩA′=02+32=3\Omega A'=\sqrt{0^{2}+3^{2}}=3.

Figure

Le vecteur ΩA′→\overrightarrow{\Omega A'}, en violet, est bien l'image du vecteur ΩA→\overrightarrow{\Omega A}, en bleu ardoise, par un quart de tour direct, et AA et A′A' sont sur le même cercle de centre Ω\Omega.

3. MM est sa propre image si et seulement si x=−y+3x=-y+3 et y=x+1y=x+1, c'est-à-dire : {x+y=3−x+y=1  ⟺  (11−11)(xy)=(31)\left\{\begin{array}{l} x+y=3 \\ -x+y=1 \end{array}\right. \iff \begin{pmatrix} 1 & 1 \\ -1 & 1 \end{pmatrix}\begin{pmatrix} x \\ y \end{pmatrix}=\begin{pmatrix} 3 \\ 1 \end{pmatrix} Le déterminant vaut 1×1−1×(−1)=2≠01\times 1-1\times(-1)=2\neq 0 : d'après la Proposition 1, le système admet une unique solution. Comme Ω(1 ;2)\Omega(1\,;2) convient (1+2=31+2=3 et −1+2=1-1+2=1), c'est la seule : Ω est l’unique point invariant par r\boxed{\Omega \text{ est l'unique point invariant par } r}

4. R2=(−100−1)=−I2R^{2}=\begin{pmatrix} -1 & 0 \\ 0 & -1 \end{pmatrix}=-I_{2}, donc R4=(−I2)2=I2R^{4}=(-I_{2})^{2}=I_{2}. En appliquant quatre fois la relation de l'énoncé : (x′′′′−1y′′′′−2)=R4(x−1y−2)=(x−1y−2)\begin{pmatrix} x''''-1 \\ y''''-2 \end{pmatrix}=R^{4}\begin{pmatrix} x-1 \\ y-2 \end{pmatrix}=\begin{pmatrix} x-1 \\ y-2 \end{pmatrix} Quatre quarts de tour ramènent chaque point à sa position de départ.

Ouvrir dans l'atlas interactif →