ATLAS Ouvrir dans l'atlas →

ExerciceMaths expertes, chapitre 6 — Applications des matrices · Exercices d'approfondissement

Exercice 22 Symétries axiales quelconques

ProblèmeDémonstrationCalcul

Pour tout réel φ\varphi, on pose Sφ=(cos⁡(2φ)sin⁡(2φ)sin⁡(2φ)−cos⁡(2φ))S_{\varphi}=\begin{pmatrix} \cos(2\varphi) & \sin(2\varphi) \\ \sin(2\varphi) & -\cos(2\varphi) \end{pmatrix}. On note 𝒟φ\mathcal{D}_{\varphi} la droite passant par OO et dirigée par le vecteur u→(cos⁡(φ)sin⁡(φ))\overrightarrow{u}\begin{pmatrix} \cos(\varphi) \\ \sin(\varphi) \end{pmatrix}, et on pose v→(−sin⁡(φ)cos⁡(φ))\overrightarrow{v}\begin{pmatrix} -\sin(\varphi) \\ \cos(\varphi) \end{pmatrix}.

1. Calculer S0S_{0} et Sπ2S_{\frac{\pi}{2}} et les comparer aux matrices de symétrie du cours.

2. À l'aide des formules d'addition (chapitre 5), montrer que Sφ(cos⁡(φ)sin⁡(φ))=(cos⁡(φ)sin⁡(φ))S_{\varphi}\begin{pmatrix} \cos(\varphi) \\ \sin(\varphi) \end{pmatrix}=\begin{pmatrix} \cos(\varphi) \\ \sin(\varphi) \end{pmatrix} et Sφ(−sin⁡(φ)cos⁡(φ))=−(−sin⁡(φ)cos⁡(φ))S_{\varphi}\begin{pmatrix} -\sin(\varphi) \\ \cos(\varphi) \end{pmatrix}=-\begin{pmatrix} -\sin(\varphi) \\ \cos(\varphi) \end{pmatrix}.

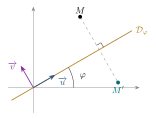
3. Tout point MM du plan s'écrit M=O+au→+bv→M=O+a\overrightarrow{u}+b\overrightarrow{v} avec aa et bb réels. En déduire que l'image de MM par la transformation de matrice SφS_{\varphi} est le point O+au→−bv→O+a\overrightarrow{u}-b\overrightarrow{v} : c'est le symétrique de MM par rapport à la droite 𝒟φ\mathcal{D}_{\varphi}.

4. Calculer Sφ2S_{\varphi}^{2} et interpréter.

5. Soit ψ\psi un autre réel. Montrer que SφSψ=R(2(φ−ψ))S_{\varphi}S_{\psi}=R\big(2(\varphi-\psi)\big), où R(θ)R(\theta) désigne la matrice de la rotation de centre OO et d'angle θ\theta. Énoncer ce résultat par une phrase.

6. Donner Sπ4S_{\frac{\pi}{4}} et décrire simplement l'image d'un point M(x;y)M(x;y) par la symétrie d'axe la droite d'équation y=xy=x.

Corrigé

1. S0=(100−1)S_{0}=\begin{pmatrix} 1 & 0 \\ 0 & -1 \end{pmatrix} est la matrice de la symétrie d'axe des abscisses, et Sπ2=(cos⁡(π)sin⁡(π)sin⁡(π)−cos⁡(π))=(−1001)S_{\frac{\pi}{2}}=\begin{pmatrix} \cos(\pi) & \sin(\pi) \\ \sin(\pi) & -\cos(\pi) \end{pmatrix}=\begin{pmatrix} -1 & 0 \\ 0 & 1 \end{pmatrix} celle de la symétrie d'axe des ordonnées. C'est cohérent : 𝒟0\mathcal{D}_{0} est l'axe des abscisses et 𝒟π2\mathcal{D}_{\frac{\pi}{2}} celui des ordonnées.

2. On utilise cos⁡(a−b)=cos⁡(a)cos⁡(b)+sin⁡(a)sin⁡(b)\cos(a-b)=\cos(a)\cos(b)+\sin(a)\sin(b) et sin⁡(a−b)=sin⁡(a)cos⁡(b)−cos⁡(a)sin⁡(b)\sin(a-b)=\sin(a)\cos(b)-\cos(a)\sin(b), avec a=2φa=2\varphi et b=φb=\varphi : Sφ(cos⁡(φ)sin⁡(φ))=(cos⁡(2φ)cos⁡(φ)+sin⁡(2φ)sin⁡(φ)sin⁡(2φ)cos⁡(φ)−cos⁡(2φ)sin⁡(φ))=(cos⁡(2φ−φ)sin⁡(2φ−φ))=(cos⁡(φ)sin⁡(φ))S_{\varphi}\begin{pmatrix} \cos(\varphi) \\ \sin(\varphi) \end{pmatrix} =\begin{pmatrix} \cos(2\varphi)\cos(\varphi)+\sin(2\varphi)\sin(\varphi) \\ \sin(2\varphi)\cos(\varphi)-\cos(2\varphi)\sin(\varphi) \end{pmatrix} =\begin{pmatrix} \cos(2\varphi-\varphi) \\ \sin(2\varphi-\varphi) \end{pmatrix} =\begin{pmatrix} \cos(\varphi) \\ \sin(\varphi) \end{pmatrix}

Sφ(−sin⁡(φ)cos⁡(φ))=(sin⁡(2φ)cos⁡(φ)−cos⁡(2φ)sin⁡(φ)−cos⁡(2φ)cos⁡(φ)−sin⁡(2φ)sin⁡(φ))=(sin⁡(φ)−cos⁡(φ))=−(−sin⁡(φ)cos⁡(φ))S_{\varphi}\begin{pmatrix} -\sin(\varphi) \\ \cos(\varphi) \end{pmatrix} =\begin{pmatrix} \sin(2\varphi)\cos(\varphi)-\cos(2\varphi)\sin(\varphi) \\ -\cos(2\varphi)\cos(\varphi)-\sin(2\varphi)\sin(\varphi) \end{pmatrix} =\begin{pmatrix} \sin(\varphi) \\ -\cos(\varphi) \end{pmatrix} =-\begin{pmatrix} -\sin(\varphi) \\ \cos(\varphi) \end{pmatrix} Le vecteur u→\overrightarrow{u} est conservé, et le vecteur v→\overrightarrow{v} est changé en son opposé.

3. Les coordonnées de MM forment la colonne X=aU+bVX=aU+bV, où UU et VV sont les colonnes des coordonnées de u→\overrightarrow{u} et v→\overrightarrow{v}. Par distributivité du produit matriciel et d'après la question 2 : SφX=aSφU+bSφV=aU−bVS_{\varphi}X=aS_{\varphi}U+bS_{\varphi}V=aU-bV L'image de MM est donc O+au→−bv→O+a\overrightarrow{u}-b\overrightarrow{v}. Comme u→\overrightarrow{u} dirige 𝒟φ\mathcal{D}_{\varphi} et que v→\overrightarrow{v} lui est orthogonal, on a gardé la « composante le long de la droite » et retourné la composante perpendiculaire : c'est exactement le symétrique de MM par rapport à 𝒟φ\mathcal{D}_{\varphi}.

Figure

La droite 𝒟φ\mathcal{D}_{\varphi} fait l'angle φ\varphi avec l'axe des abscisses. Le point M′M' est le symétrique de MM : le segment [MM′][MM'] est perpendiculaire à 𝒟φ\mathcal{D}_{\varphi} et coupé en son milieu par elle.

4. En utilisant cos⁡2+sin⁡2=1\cos^{2}+\sin^{2}=1 : Sφ2=(cos⁡2(2φ)+sin⁡2(2φ)cos⁡(2φ)sin⁡(2φ)−sin⁡(2φ)cos⁡(2φ)sin⁡(2φ)cos⁡(2φ)−cos⁡(2φ)sin⁡(2φ)sin⁡2(2φ)+cos⁡2(2φ))=I2S_{\varphi}^{2}=\begin{pmatrix} \cos^{2}(2\varphi)+\sin^{2}(2\varphi) & \cos(2\varphi)\sin(2\varphi)-\sin(2\varphi)\cos(2\varphi) \\ \sin(2\varphi)\cos(2\varphi)-\cos(2\varphi)\sin(2\varphi) & \sin^{2}(2\varphi)+\cos^{2}(2\varphi) \end{pmatrix}=I_{2} Appliquer deux fois la même symétrie ramène chaque point à sa place : une symétrie est sa propre inverse.

5. En notant α=2φ\alpha=2\varphi et β=2ψ\beta=2\psi : SφSψ=(cos⁡αcos⁡β+sin⁡αsin⁡βcos⁡αsin⁡β−sin⁡αcos⁡βsin⁡αcos⁡β−cos⁡αsin⁡βsin⁡αsin⁡β+cos⁡αcos⁡β)=(cos⁡(α−β)−sin⁡(α−β)sin⁡(α−β)cos⁡(α−β))S_{\varphi}S_{\psi}=\begin{pmatrix} \cos\alpha\cos\beta+\sin\alpha\sin\beta & \cos\alpha\sin\beta-\sin\alpha\cos\beta \\ \sin\alpha\cos\beta-\cos\alpha\sin\beta & \sin\alpha\sin\beta+\cos\alpha\cos\beta \end{pmatrix} =\begin{pmatrix} \cos(\alpha-\beta) & -\sin(\alpha-\beta) \\ \sin(\alpha-\beta) & \cos(\alpha-\beta) \end{pmatrix}

SφSψ=R(2(φ−ψ))\boxed{S_{\varphi}S_{\psi}=R\big(2(\varphi-\psi)\big)} La composée de deux symétries d'axes passant par OO est une rotation de centre OO, d'angle le double de l'angle entre les deux axes. L'exercice 11 en donnait un cas particulier : SySx=Sπ2S0=R(π)S_{y}S_{x}=S_{\frac{\pi}{2}}S_{0}=R(\pi).

6. Sπ4=(cos⁡(π2)sin⁡(π2)sin⁡(π2)−cos⁡(π2))=(0110)S_{\frac{\pi}{4}}=\begin{pmatrix} \cos\left(\frac{\pi}{2}\right) & \sin\left(\frac{\pi}{2}\right) \\ \sin\left(\frac{\pi}{2}\right) & -\cos\left(\frac{\pi}{2}\right) \end{pmatrix}=\begin{pmatrix} 0 & 1 \\ 1 & 0 \end{pmatrix}. L'axe 𝒟π4\mathcal{D}_{\frac{\pi}{4}} est la droite d'équation y=xy=x, et Sπ4(xy)=(yx)S_{\frac{\pi}{4}}\begin{pmatrix} x \\ y \end{pmatrix}=\begin{pmatrix} y \\ x \end{pmatrix} : le symétrique de M(x;y)M(x;y) par rapport à la droite y=xy=x est M′(y;x)M'(y;x). On échange simplement les coordonnées, ce qui explique que les courbes de exp⁡\exp et de ln⁡\ln soient symétriques par rapport à cette droite.

Ouvrir dans l'atlas interactif →