
ATLAS Ouvrir dans l'atlas →

ExerciceSeconde, chapitre 10 — Vecteurs · Exercices de synthèse

Exercice 32

ProblèmeDémonstrationCalcul

On considère un triangle ABCABC. Le point RR appartient à la droite (AB)(AB), le point SS au segment [AC][AC] et le point TT au segment [BC][BC]. Les points marqués en gris sur la figure partagent chaque segment en parts égales.
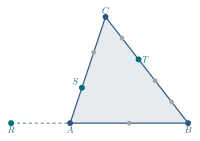
Figure

Question préliminaire. À l'aide de la figure, déterminer les réels α\alpha, β\beta et γ\gamma tels que : AR→=α AB→;AS→=β AC→;BT→=γ BC→\overrightarrow{AR}=\alpha\,\overrightarrow{AB} \qquad ; \qquad \overrightarrow{AS}=\beta\,\overrightarrow{AC} \qquad ; \qquad \overrightarrow{BT}=\gamma\,\overrightarrow{BC}

On se propose de démontrer que les points RR, SS et TT sont alignés, par deux méthodes différentes.

Partie A : méthode vectorielle.

1. Démontrer que RS→=12AB→+13AC→\overrightarrow{RS}=\dfrac{1}{2}\overrightarrow{AB}+\dfrac{1}{3}\overrightarrow{AC}.

2. Démontrer que AT→=25AB→+35AC→\overrightarrow{AT}=\dfrac{2}{5}\overrightarrow{AB}+\dfrac{3}{5}\overrightarrow{AC}.

On pourra écrire AT→=AB→+BT→\overrightarrow{AT}=\overrightarrow{AB}+\overrightarrow{BT}, puis exprimer BC→\overrightarrow{BC} en fonction de AB→\overrightarrow{AB} et AC→\overrightarrow{AC}.

3. En déduire l'expression de RT→\overrightarrow{RT} en fonction de AB→\overrightarrow{AB} et AC→\overrightarrow{AC}.

4. Vérifier que RS→=59RT→\overrightarrow{RS}=\dfrac{5}{9}\overrightarrow{RT}, puis conclure.

Partie B : méthode analytique.

On se place désormais dans le repère (A ;B,C)\left(A\,;B,C\right).

5. Donner les coordonnées des points AA, BB, CC, RR et SS.

6. Déterminer les coordonnées du point TT.

7. Démontrer que ST→\overrightarrow{ST} a pour coordonnées (25415)\begin{pmatrix} \frac{2}{5} \\[1mm] \frac{4}{15} \end{pmatrix}.

8. Calculer les coordonnées de SR→\overrightarrow{SR}, puis démontrer que ST→\overrightarrow{ST} et SR→\overrightarrow{SR} sont colinéaires.

9. Conclure. Laquelle des deux méthodes vous paraît la plus rapide ? La plus générale ?

Corrigé

Question préliminaire.

On lit sur la figure, en s'appuyant sur les points de subdivision.

• Le point marqué sur [AB][AB] en est le milieu. Le point RR se trouve de l'autre côté de AA, à la même distance : AR→\overrightarrow{AR} est donc de sens contraire à AB→\overrightarrow{AB} et de longueur moitié.

• Les deux points marqués sur [AC][AC] le partagent en trois parts égales, et SS est le premier en partant de AA.

• Les quatre points marqués sur [BC][BC] le partagent en cinq parts égales, et TT est le troisième en partant de BB.

α=−12;β=13;γ=35\boxed{\alpha=-\frac{1}{2} \qquad ; \qquad \beta=\frac{1}{3} \qquad ; \qquad \gamma=\frac{3}{5}}

Partie A : méthode vectorielle.

1. On introduit le point AA par la relation de Chasles : RS→=RA→+AS→=−AR→+AS→=−(−12AB→)+13AC→\begin{aligned} \overrightarrow{RS} &= \overrightarrow{RA}+\overrightarrow{AS}=-\overrightarrow{AR}+\overrightarrow{AS} \\ &= -\left(-\frac{1}{2}\overrightarrow{AB}\right)+\frac{1}{3}\overrightarrow{AC} \end{aligned}

RS→=12AB→+13AC→\boxed{\overrightarrow{RS}=\frac{1}{2}\overrightarrow{AB}+\frac{1}{3}\overrightarrow{AC}}

2. On part de AT→=AB→+BT→\overrightarrow{AT}=\overrightarrow{AB}+\overrightarrow{BT}, puis on exprime BC→\overrightarrow{BC} en fonction de AB→\overrightarrow{AB} et AC→\overrightarrow{AC} : BC→=BA→+AC→=AC→−AB→\overrightarrow{BC}=\overrightarrow{BA}+\overrightarrow{AC}=\overrightarrow{AC}-\overrightarrow{AB} d'où : AT→=AB→+35BC→=AB→+35(AC→−AB→)=(1−35)AB→+35AC→\begin{aligned} \overrightarrow{AT} &= \overrightarrow{AB}+\frac{3}{5}\overrightarrow{BC} = \overrightarrow{AB}+\frac{3}{5}\left(\overrightarrow{AC}-\overrightarrow{AB}\right) \\ &= \left(1-\frac{3}{5}\right)\overrightarrow{AB}+\frac{3}{5}\overrightarrow{AC} \end{aligned}

AT→=25AB→+35AC→\boxed{\overrightarrow{AT}=\frac{2}{5}\overrightarrow{AB}+\frac{3}{5}\overrightarrow{AC}}

3. De même que pour RS→\overrightarrow{RS} : RT→=RA→+AT→=12AB→+25AB→+35AC→=(510+410)AB→+35AC→\begin{aligned} \overrightarrow{RT} &= \overrightarrow{RA}+\overrightarrow{AT}=\frac{1}{2}\overrightarrow{AB} +\frac{2}{5}\overrightarrow{AB}+\frac{3}{5}\overrightarrow{AC} \\ &= \left(\frac{5}{10}+\frac{4}{10}\right)\overrightarrow{AB}+\frac{3}{5}\overrightarrow{AC} \end{aligned}

RT→=910AB→+35AC→\boxed{\overrightarrow{RT}=\frac{9}{10}\overrightarrow{AB}+\frac{3}{5}\overrightarrow{AC}}

4. On multiplie l'expression précédente par 59\dfrac{5}{9} : 59 RT→=59×910AB→+59×35AC→=12AB→+13AC→\frac{5}{9}\,\overrightarrow{RT}=\frac{5}{9}\times\frac{9}{10}\overrightarrow{AB} +\frac{5}{9}\times\frac{3}{5}\overrightarrow{AC} =\frac{1}{2}\overrightarrow{AB}+\frac{1}{3}\overrightarrow{AC} On reconnaît exactement l'expression de RS→\overrightarrow{RS} obtenue à la question 1 : RS→=59 RT→\boxed{\overrightarrow{RS}=\frac{5}{9}\,\overrightarrow{RT}} Les vecteurs RS→\overrightarrow{RS} et RT→\overrightarrow{RT} sont donc colinéaires : Les points R,  S et T sont aligneˊs\boxed{\text{Les points } R, \; S \text{ et } T \text{ sont alignés}}

Partie B : méthode analytique.

5. Dans le repère (A ;B,C)\left(A\,;B,C\right), le point AA est l'origine et les vecteurs de base sont AB→\overrightarrow{AB} et AC→\overrightarrow{AC}. Les coordonnées d'un point MM sont donc les coefficients de AM→\overrightarrow{AM} dans cette base. A(0 ;0);B(1 ;0);C(0 ;1)\boxed{A(0\,;0) \quad ; \quad B(1\,;0) \quad ; \quad C(0\,;1)} Comme AR→=−12AB→\overrightarrow{AR}=-\dfrac{1}{2}\overrightarrow{AB} et AS→=13AC→\overrightarrow{AS}=\dfrac{1}{3}\overrightarrow{AC} : R(−12 ;0);S(0 ;13)\boxed{R\left(-\frac{1}{2}\,;0\right) \qquad ; \qquad S\left(0\,;\frac{1}{3}\right)}

6. La question 2 de la partie A a établi que AT→=25AB→+35AC→\overrightarrow{AT}=\dfrac{2}{5}\overrightarrow{AB}+\dfrac{3}{5}\overrightarrow{AC} : T(25 ;35)\boxed{T\left(\frac{2}{5}\,;\frac{3}{5}\right)}

7. ST→(25−035−13)\overrightarrow{ST}\begin{pmatrix} \frac{2}{5}-0 \\[1mm] \frac{3}{5}-\frac{1}{3} \end{pmatrix} La seconde coordonnée vaut 35−13=915−515=415\dfrac{3}{5}-\dfrac{1}{3}=\dfrac{9}{15}-\dfrac{5}{15}=\dfrac{4}{15}. ST→(25415)\boxed{\overrightarrow{ST}\begin{pmatrix} \frac{2}{5} \\[1mm] \frac{4}{15} \end{pmatrix}}

8. SR→(−12−00−13)=(−12−13)\overrightarrow{SR}\begin{pmatrix} -\frac{1}{2}-0 \\[1mm] 0-\frac{1}{3} \end{pmatrix} =\boxed{\begin{pmatrix} -\frac{1}{2} \\[1mm] -\frac{1}{3} \end{pmatrix}} On calcule le déterminant : det⁡(ST→,SR→)=25×(−13)−(−12)×415=−215+430=−215+215=0\det\left(\overrightarrow{ST},\overrightarrow{SR}\right) =\frac{2}{5}\times\left(-\frac{1}{3}\right) -\left(-\frac{1}{2}\right)\times\frac{4}{15} =-\frac{2}{15}+\frac{4}{30}=-\frac{2}{15}+\frac{2}{15}=0

ST→ et SR→ sont colineˊaires\boxed{\overrightarrow{ST} \text{ et } \overrightarrow{SR} \text{ sont colinéaires}}

9. Les vecteurs ST→\overrightarrow{ST} et SR→\overrightarrow{SR} ayant la même origine SS et étant colinéaires : Les points R,  S et T sont aligneˊs\boxed{\text{Les points } R, \; S \text{ et } T \text{ sont alignés}}

Comparaison des deux méthodes. La méthode analytique est plus rapide et plus mécanique : une fois le repère choisi, tout se ramène à des calculs de coordonnées, sans qu'il faille deviner quelle relation de Chasles introduire. La méthode vectorielle est en revanche plus générale, car elle n'exige aucun repère et fournit directement le coefficient 59\dfrac{5}{9} liant les deux vecteurs, ce qui renseigne sur la position relative des trois points.

Dans l'édifice

Thèmes

coordonnées d.un vecteur, colinéarité, alignement, vecteurs

Notions

déterminant, espace vectoriel

Ouvrir dans l'atlas interactif →