 ATLAS
Ouvrir dans l'atlas →
ExerciceMaths expertes, chapitre 6 — Applications des matrices · Systèmes linéaires
Exercice 3 Quand la matrice n'est pas inversible
On considère les trois systèmes suivants :
1. Écrire chacun de ces systèmes sous la forme et calculer le déterminant de chaque matrice .
2. Résoudre à l'aide de la Proposition 1 du cours.
3. Pourquoi la Proposition 1 ne s'applique-t-elle pas à et ? Montrer que n'admet aucune solution, et que en admet une infinité, que l'on décrira.
4. Interpréter graphiquement les trois résultats, en considérant chaque équation comme l'équation d'une droite.
Corrigé
1. Les trois systèmes s'écrivent avec et :
2. Comme , la matrice est inversible :
On vérifie : et .
3. La matrice a un déterminant nul : elle n'est pas inversible, et la Proposition 1 ne dit rien de ces deux systèmes. Il faut les étudier à la main. Dans les deux cas, la première équation est le double de , qui vaut .
• Pour , la seconde équation donne , donc , ce qui contredit . Le système n'a aucune solution.
• Pour , la première équation est exactement le double de la seconde : le système se réduit à la seule équation , soit . Le système admet une infinité de solutions :
L'erreur la plus répandue est de conclure « , donc pas de solution ». Ce n'est pas ce que dit le cours : un déterminant nul signifie seulement qu'il n'y a pas une unique solution. Il peut n'y en avoir aucune, ou une infinité.
4. Chaque équation , avec , est celle d'une droite, et résoudre le système revient à chercher les points communs aux deux droites.
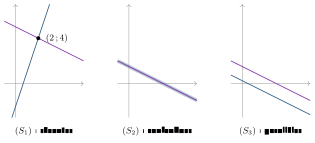
En bleu ardoise la première équation, en violet la seconde. Les deux droites de se coupent en un seul point. Celles de sont confondues, d'où une infinité de points communs. Celles de sont strictement parallèles et n'ont aucun point commun. Le déterminant nul traduit exactement le parallélisme des deux droites, comme en Seconde avec le critère de colinéarité des vecteurs directeurs.